01 / UNDERSTAND
仕組みと使いどころ
経路計画は、移動ロボットを目的地へ導くための主要な構成要素です。ロボットの動き方や障害物の位置に基づく制約を考慮し、到達時間や障害物との距離などの目的関数を最適化して経路を求めます。動的計画法に基づく手法やサンプリングに基づく手法が広く用いられ、古典的手法と学習型手法の双方があります。2次元・3次元環境を対象とするアルゴリズムもあります。一方、経路計画は経路を探索する機能であり、ラベル認識、位置推定、実際のロボット制御そのものとは区別されます。
02 / IN PRACTICE
Path Planningの活用例
たとえば、こんな場面で
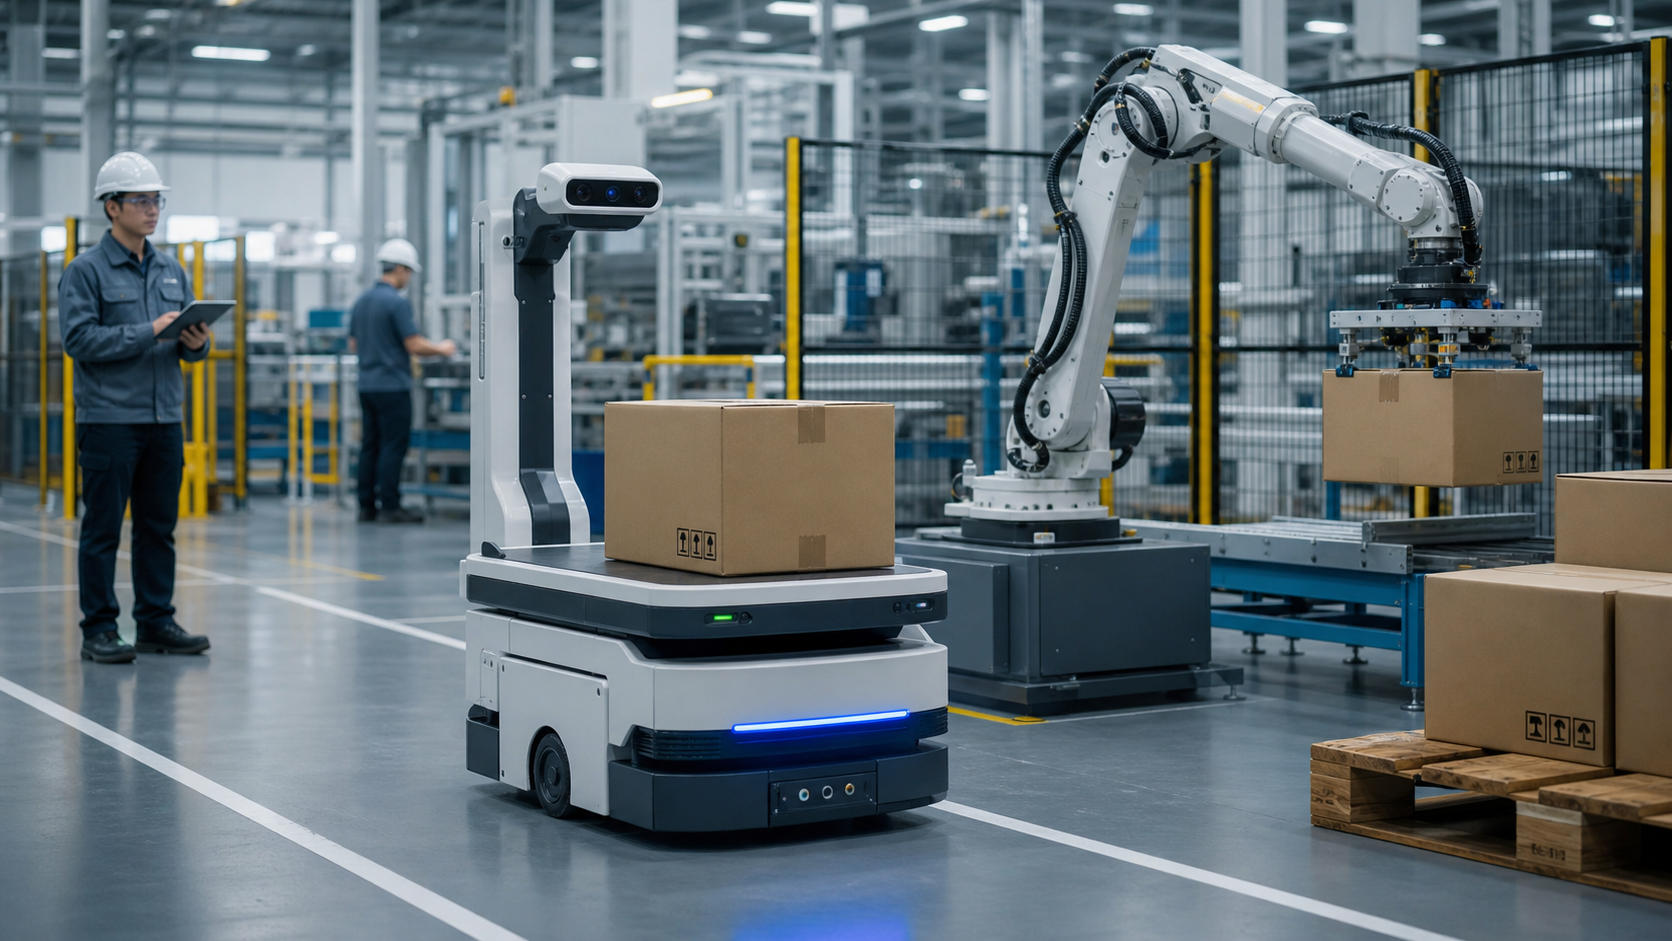
倉庫内の移動ロボットについて、現在位置から搬送先まで、障害物を考慮した経路を提案する用途が考えられます。候補手法は、経路長、成功率、計算時間、経路のずれなどの指標で比較できます。
03 / GOOD TO KNOW
使うときのポイント
採用時は、対象が2次元か3次元か、ロボットの運動モデルと障害物の条件を扱えるか、何を最適化するかを確認します。比較結果は使用した地図や環境、評価指標と併せて判断してください。
参考資料
PythonRobotics/docs/modules/5_path_planning/path_planning_main.rst at master · AtsushiSakai/PythonRobotics (新しいタブで開きます)PathBench: A Benchmarking Platform for Classical and Learned Path Planning Algorithms (新しいタブで開きます)用語の説明や活用例に関連する参考資料です。